高载荷四足机器人
T7
重载行走
实力可见
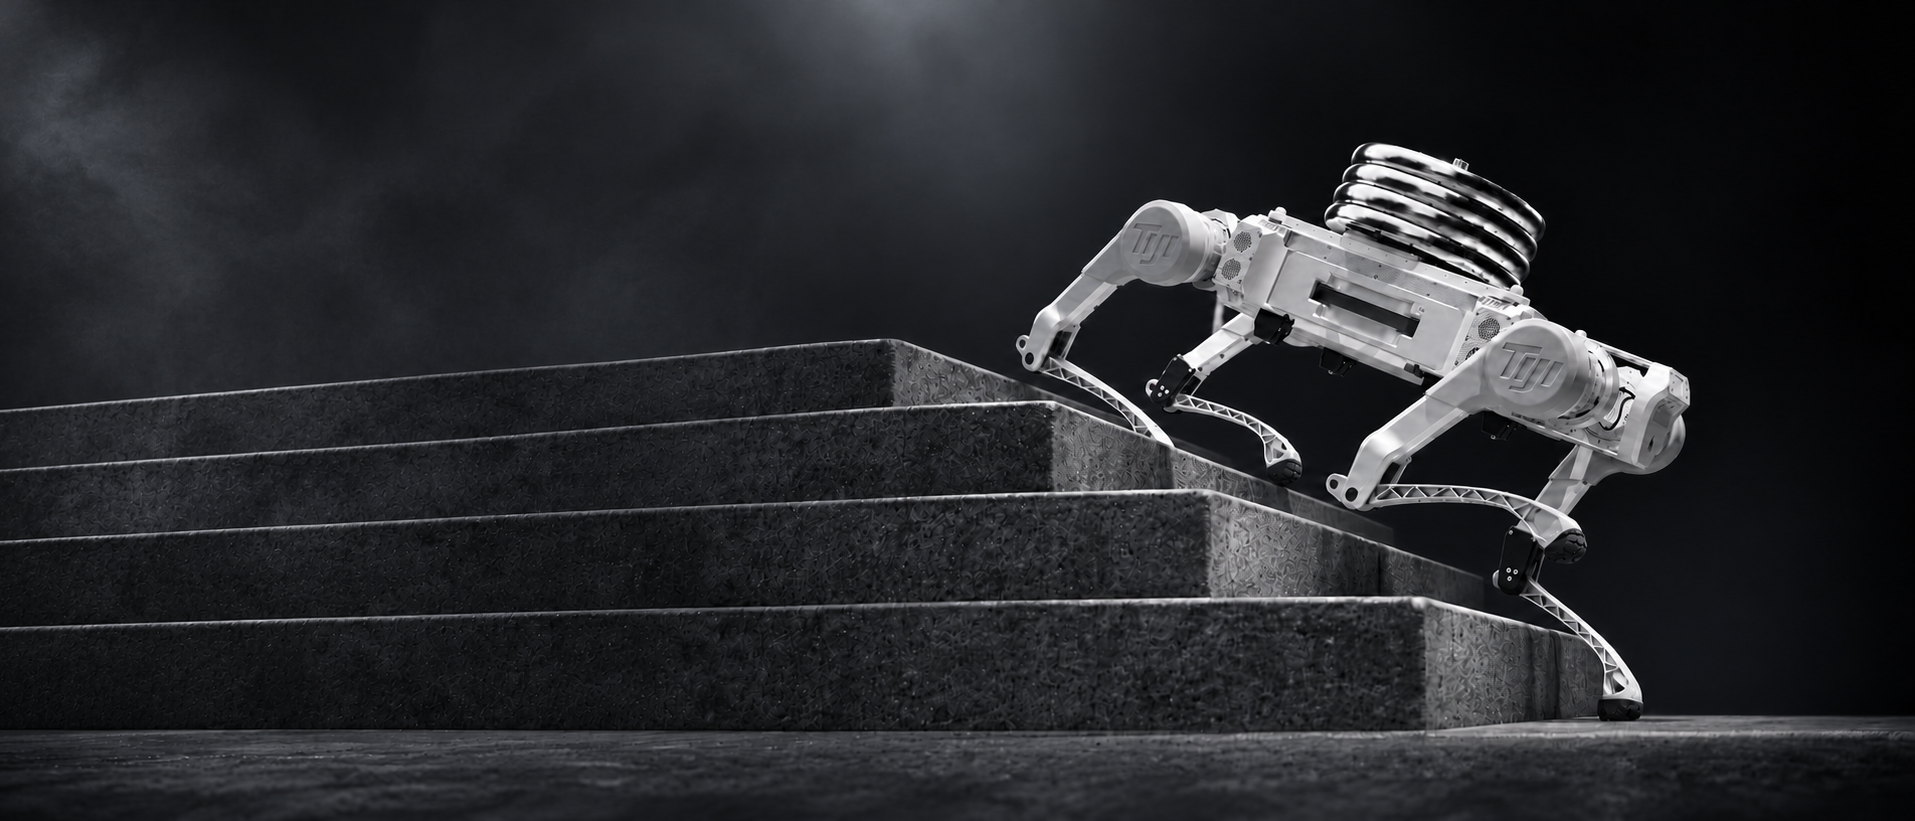
- 额定运动载荷额定载荷
- 80kg
- 整机质量(含电池)整机质量
- 75kg
- 行业内首次实现超 1:1 负载自重比
- 1.06:1负载自重比
- 80 kg 负载标称续航负载续航
- 3h
重载向上
步履从容
80 kg 负载爬阶实拍
疾速前行步态自如
极限速度 5 m/s,步态协调,疾行稳定
重载之躯腾跃自如
全身协同控制,展现瞬时爆发力与动态平衡能力
感知环境探索前路
视觉感知环境,为自主导航提供环境信息支持
续航测试
持续前行
深圳市茜坑绿岛 · 单次测试记录,非最大续航指标。
- 负载
- 80kg
- 测试行程
- 8.40km
- 测试时长
- 2:21:47
- 累计爬升
- 205m
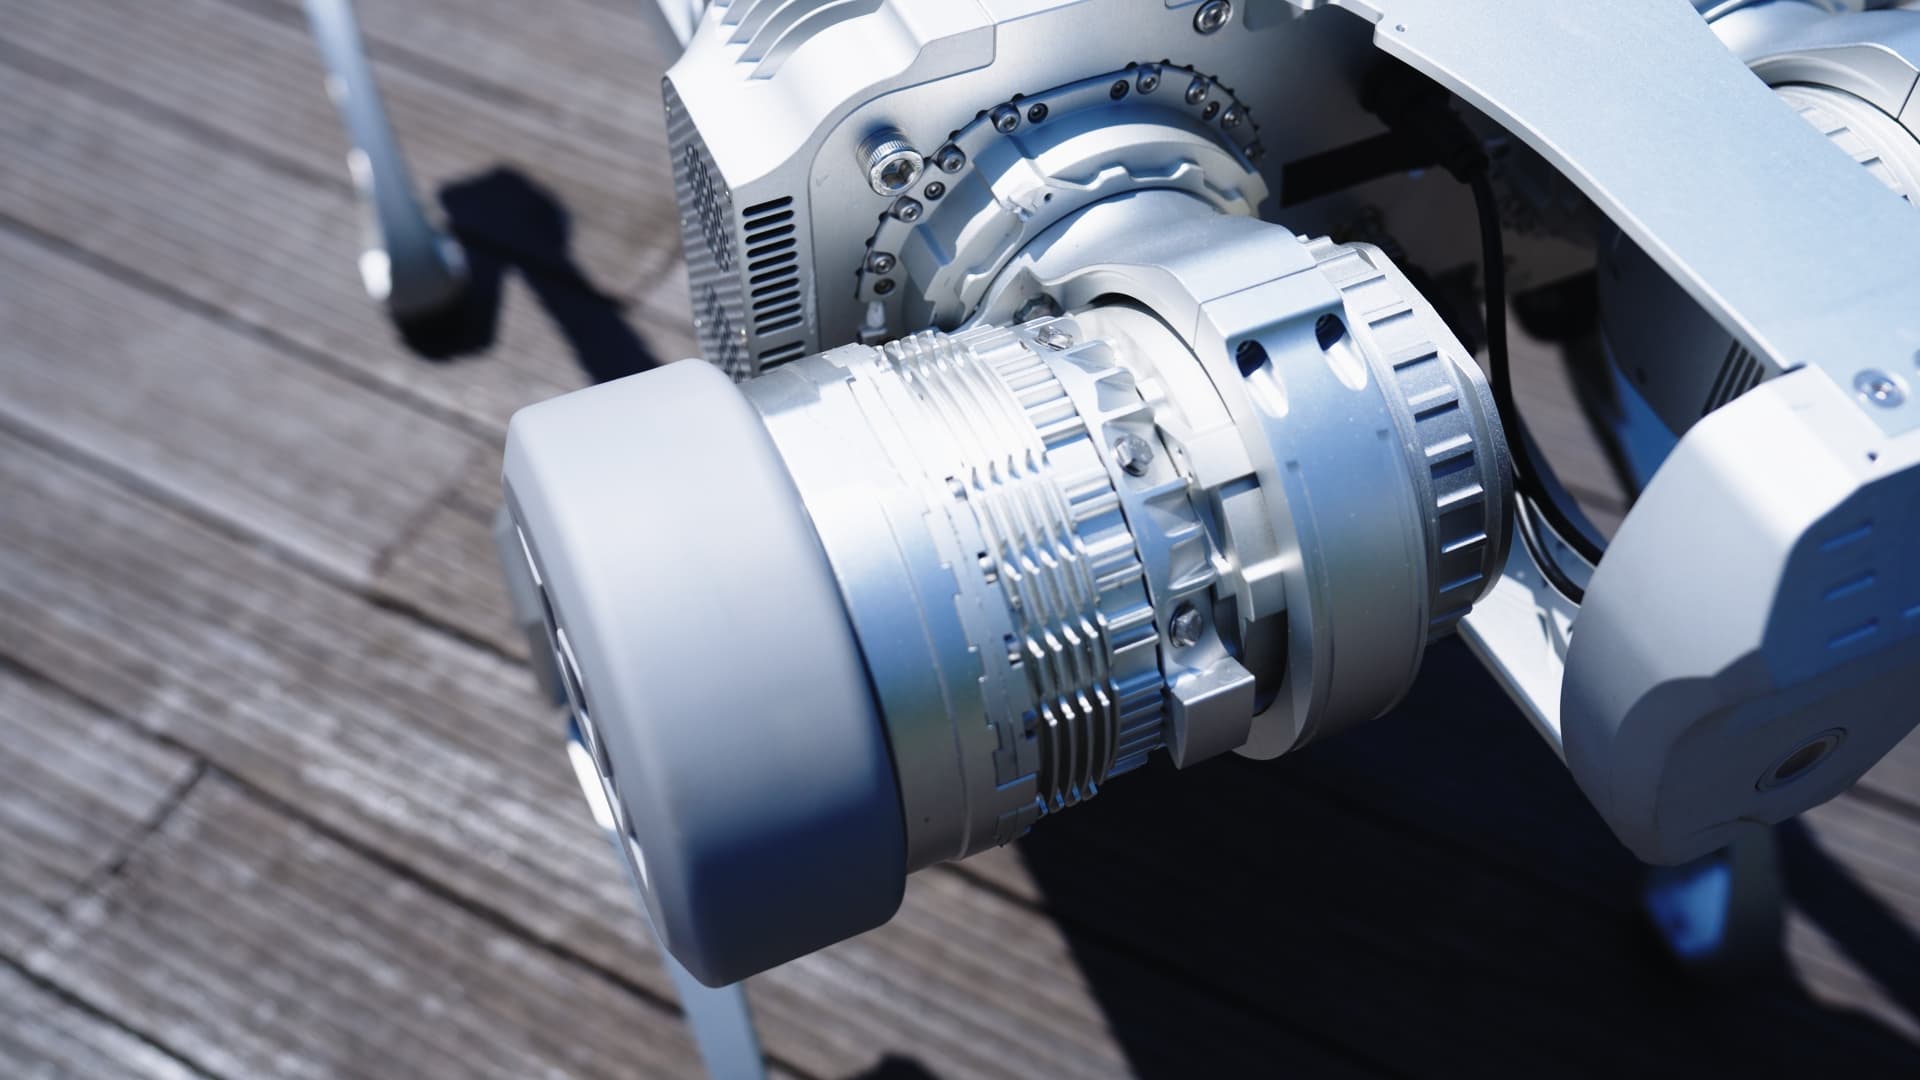
强劲动力,
源自核心
自研关节模组 · 全中空结构
- 峰值扭矩
- 350N·m
- 持续扭矩
- 100N·m
核心配置
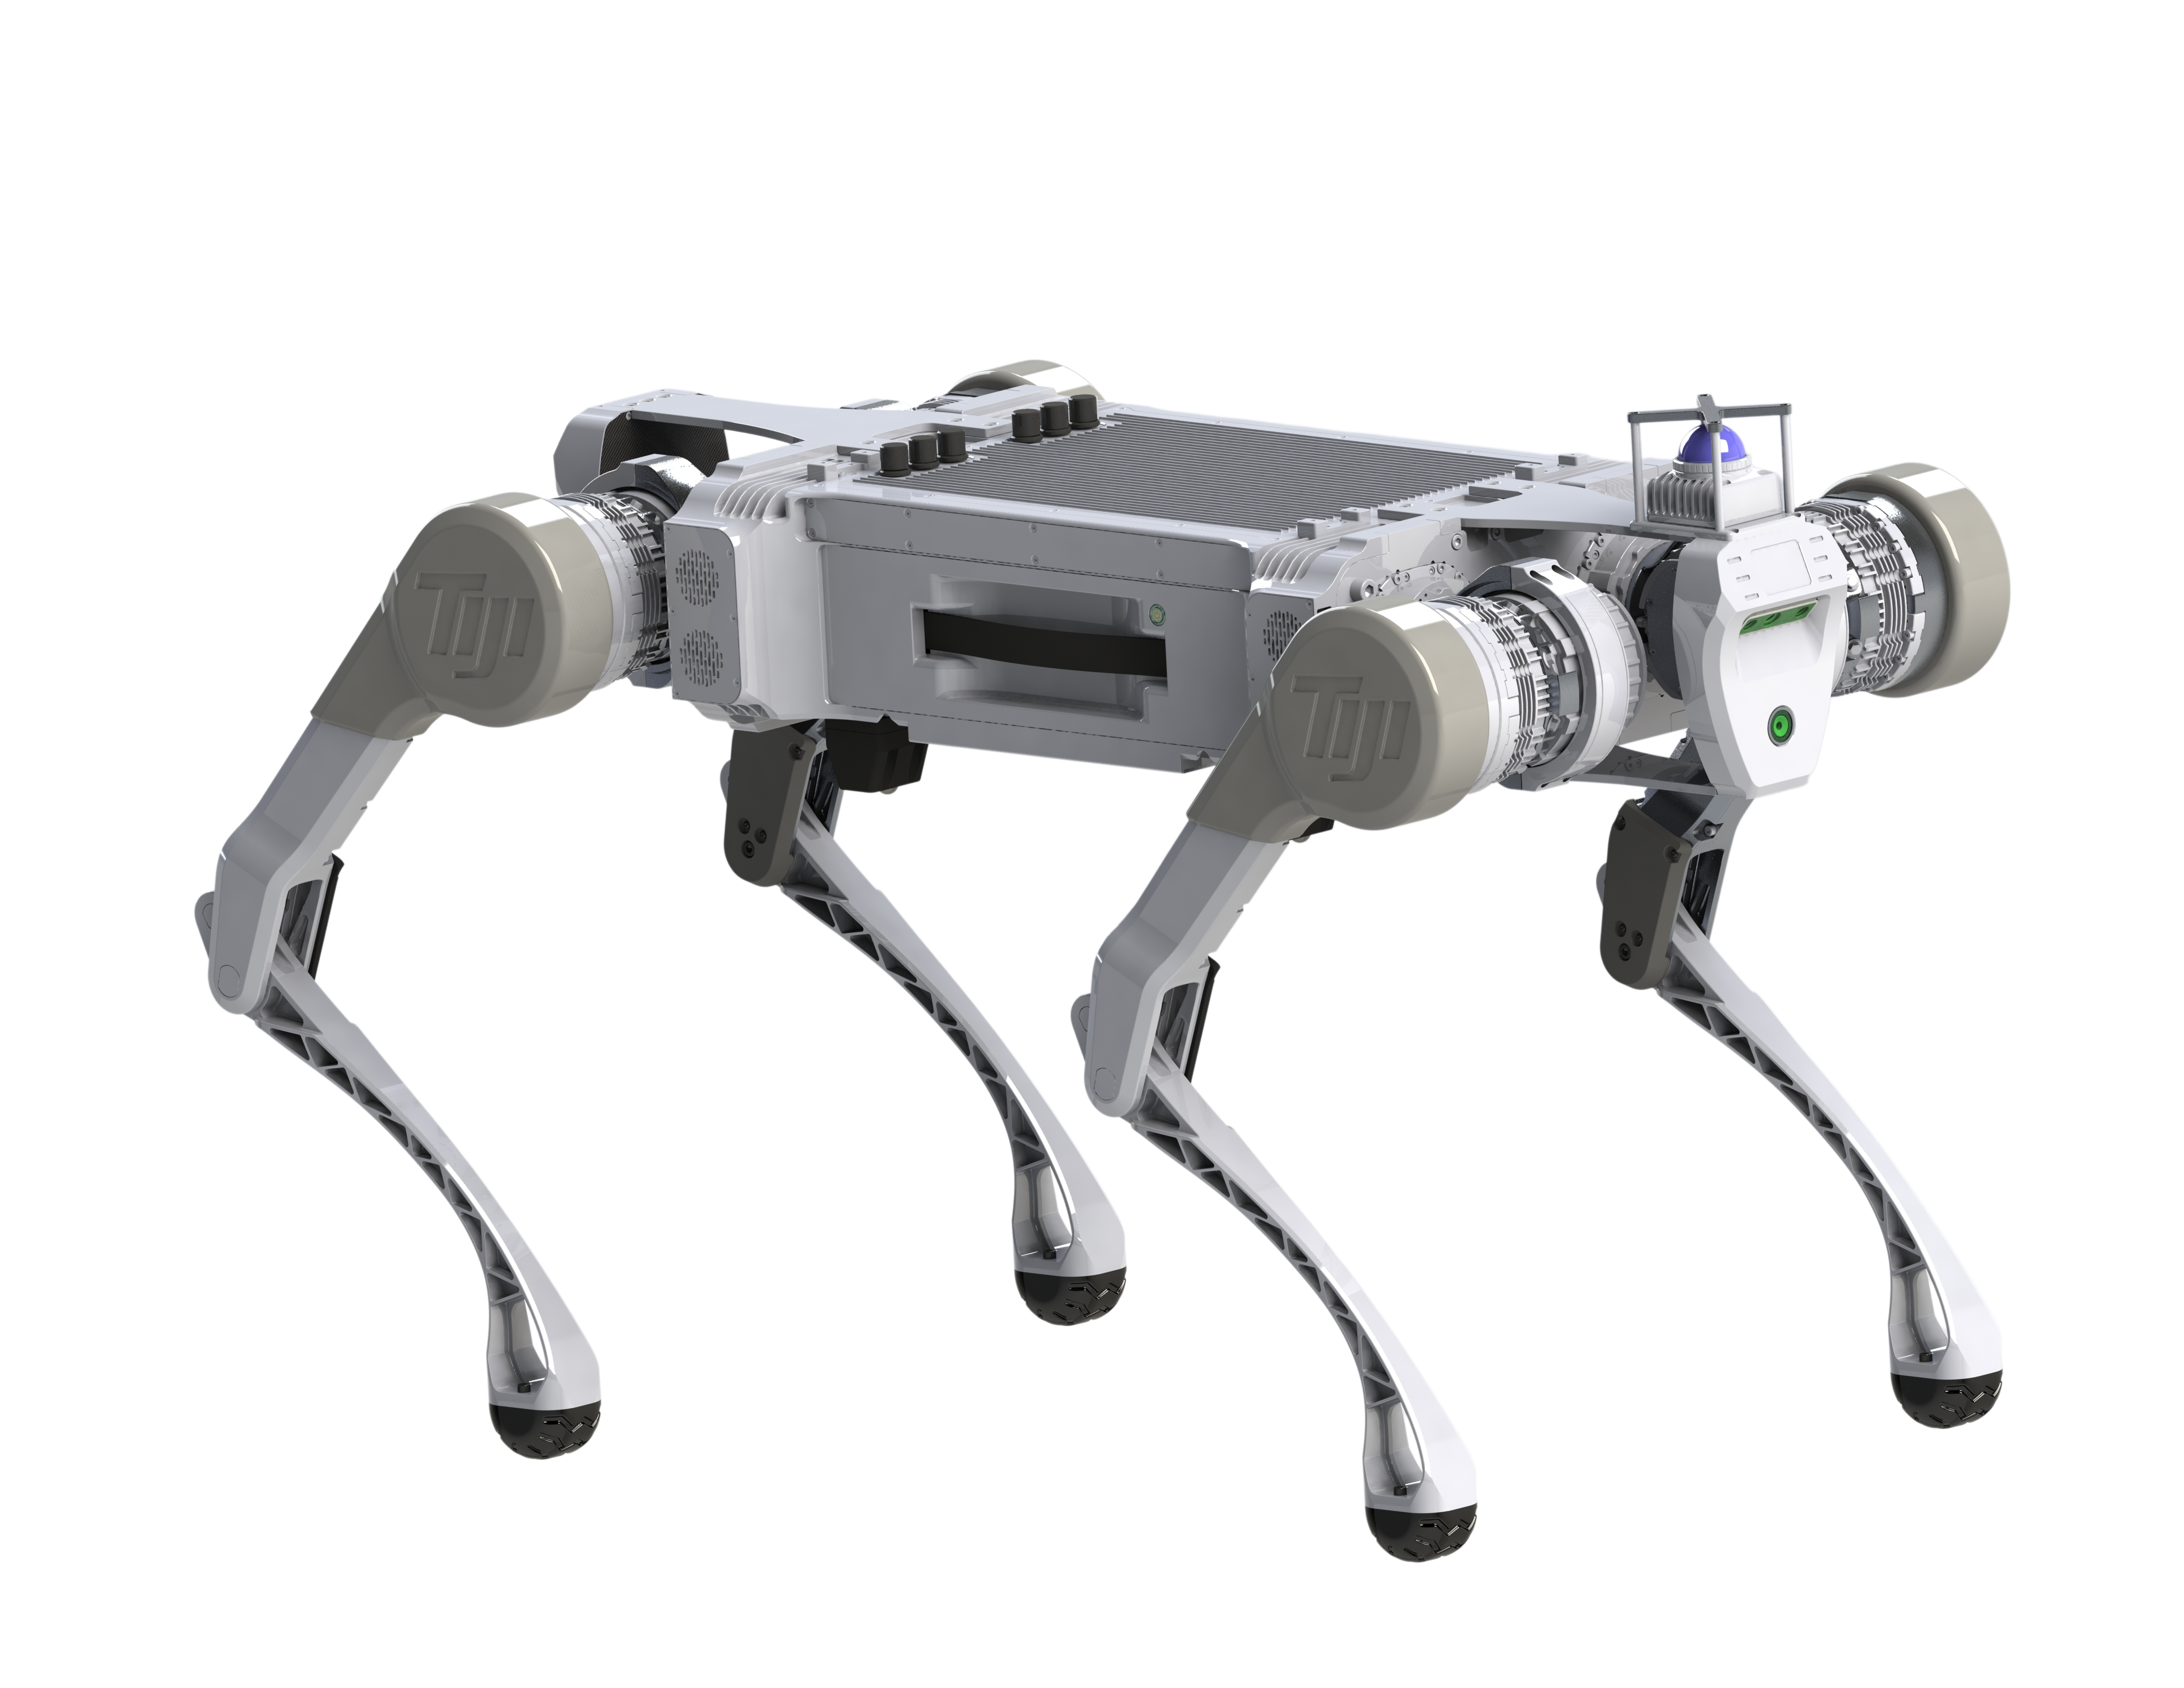
01快拆电池
02激光雷达(选配)
03深度相机
04图传相机
05自动回充
T7 技术规格
| 站立尺寸 | 1174 × 563 × 723 mm |
|---|---|
| 整机质量 | 75 kg(含电池) |
| 防护等级 | 最高 IP67 |
| 工作温度 | −20°C ~ 50°C |
| 主体材料 | 铝合金、工程塑料 |
| 电池 / 充电器 | 72 V / 40 Ah 可拆卸电池 / 850 W |
| 主动关节 | 12 个 |
| 感知配置 | 深度相机标配;激光雷达选配 |
| 额定运动载荷 | 80 kg |
| 最大运动载荷 | 150 kg |
| 续航¹ | 空载 6 h / 80 kg 负载 3 h |
| 极限移动速度 | 5.0 m/s |
| 最大移动速度 | 3.0 m/s |
| 最大转向角速度 | 1.5 rad/s |
| 最大爬坡角度 | 空载 40° / 80 kg 负载 30° |
| 最大台阶高度 | 空载 40 cm / 80 kg 负载 30 cm |
| 原地转向空间 | 1350 × 1350 mm |
| 关节电机性能 | 峰值 350 N·m / 持续 100 N·m |
| 控制模式 | 遥控 / 导航 |
| 充电方式 | 手动充电 / 充电底座自动充电 |
| 步态模式 | 普通 / 足端随动 / 奔跑 / 视觉行走 |
¹ 环境温度 25°C,续航受负载、地形及运动方式影响。额定运动载荷为建议测试载荷。
实际配置及性能以交付产品为准。